PHYSICAL AI
AIが空間を理解し、
現実世界で動くために。
AI・ロボット・センサ・3D空間情報をつなぎ、現実空間を理解して行動するPhysical AIの実装に取り組んでいます。
01 / OUR APPROACH
動くためには、
まず空間を理解する。
ロボットが現実世界で自律的に動くためには、物体の認識だけでなく「どこにいるか」「どこへ動くか」「周囲とどう関係するか」を共通の基準で扱う必要があります。MIRARISTAは、空間認識・測位・ロボティクスを一つの流れとして設計します。
PERCEPTION空間を認識するVision / SLAM / Sensing
UNDERSTANDING位置と意味をつなぐMIRGRID / Spatial Intelligence
ACTION現実世界で動くRobotics / Autonomous Operation
02 / CURRENT DEVELOPMENT
空間アドレスと
ロボット動作をつなぐ。
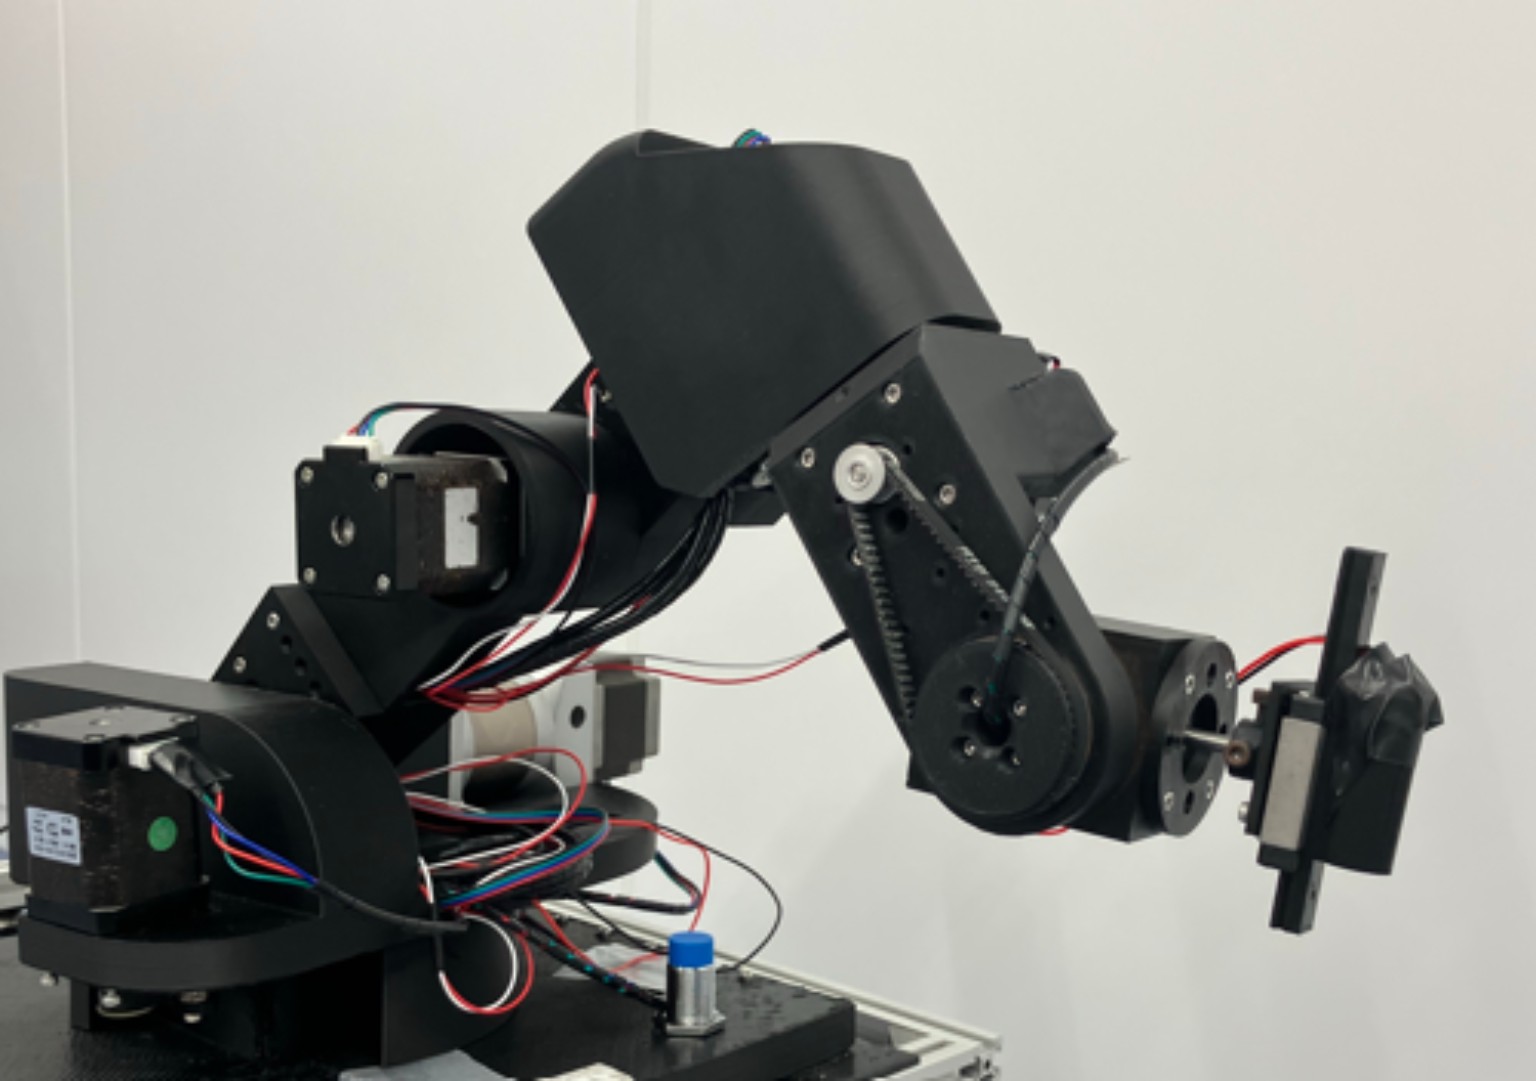
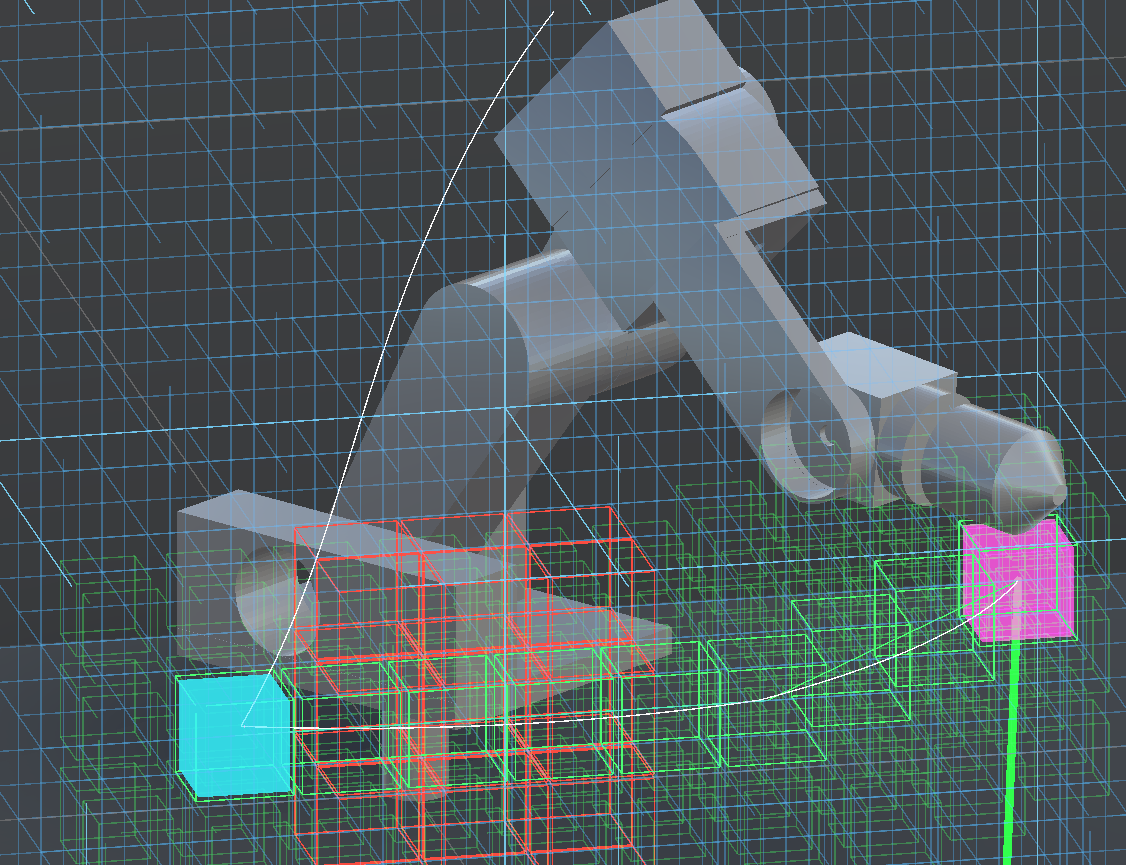
現在、ロボットアームを用いたデモ・実証を進めています。対象物や位置をMIRGRIDの空間アドレスで共通に扱い、AIエージェントとロボットが同じ空間情報を参照しながら、現実空間の対象を認識して動作する一連の流れを検証しています。個別のロボット制御に閉じず、空間を共通言語として複数のシステムを接続することを目指します。
FROM DIGITAL TWIN
TO PHYSICAL AI
← BACK TO FIELDSTO PHYSICAL AI
デジタル上で空間を表現するだけでなく、その空間情報をAIやロボットが読み取り、判断と行動へつなげる。MIRARISTAはその接続部分を、空間技術の次の実装領域として捉えています。